गियरयुक्त सर्वोमोटर घूर्णी गति प्रौद्योगिकी के लिए उपयोगी हो सकता है, लेकिन इसमें कुछ चुनौतियाँ और सीमाएँ हैं जिनके बारे में उपयोगकर्ताओं को जागरूक होने की आवश्यकता है।
लेखक: डकोटा मिलर और ब्रायन नाइट
सीखने के मकसद
- तकनीकी सीमाओं के कारण वास्तविक दुनिया में उपयोग होने वाले रोटरी सर्वो सिस्टम आदर्श प्रदर्शन से कमतर होते हैं।
- कई प्रकार के रोटरी सर्वोमोटर उपयोगकर्ताओं को लाभ प्रदान कर सकते हैं, लेकिन प्रत्येक की अपनी एक विशिष्ट चुनौती या सीमा होती है।
- डायरेक्ट ड्राइव रोटरी सर्वोमोटर सबसे अच्छा प्रदर्शन प्रदान करते हैं, लेकिन वे गियरमोटर की तुलना में अधिक महंगे होते हैं।
दशकों से, गियर वाले सर्वोमोटर औद्योगिक स्वचालन के सबसे आम उपकरणों में से एक रहे हैं। गियर वाले सर्वोमोटर पोजिशनिंग, वेलोसिटी मैचिंग, इलेक्ट्रॉनिक कैमिंग, वाइंडिंग, टेंशनिंग और टाइटनिंग जैसे अनुप्रयोगों में उपयोगी होते हैं और सर्वोमोटर की शक्ति को लोड के अनुरूप कुशलतापूर्वक समायोजित करते हैं। इससे यह सवाल उठता है: क्या रोटरी मोशन तकनीक के लिए गियर वाला सर्वोमोटर सबसे अच्छा विकल्प है, या इससे बेहतर कोई समाधान भी है?
आदर्श स्थिति में, एक रोटरी सर्वो सिस्टम में टॉर्क और गति रेटिंग इस प्रकार होनी चाहिए कि मोटर न तो ज़रूरत से ज़्यादा बड़ी हो और न ही ज़रूरत से कम। मोटर, ट्रांसमिशन तत्वों और लोड के संयोजन में अनंत टॉर्सनल स्टिफ़नेस और शून्य बैकलैश होना चाहिए। दुर्भाग्य से, वास्तविक दुनिया में रोटरी सर्वो सिस्टम इस आदर्श से कुछ हद तक कमतर होते हैं।
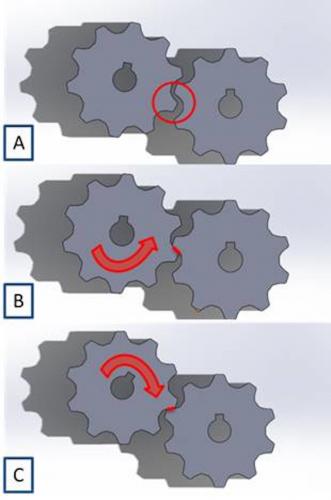
एक सामान्य सर्वो प्रणाली में, बैकलैश को मोटर और लोड के बीच गति के उस नुकसान के रूप में परिभाषित किया जाता है जो ट्रांसमिशन तत्वों की यांत्रिक सहनशीलता के कारण होता है; इसमें गियरबॉक्स, बेल्ट, चेन और कपलिंग में होने वाला कोई भी गति नुकसान शामिल है। जब मशीन को पहली बार चालू किया जाता है, तो लोड यांत्रिक सहनशीलता के मध्य में कहीं स्थिर रहता है (चित्र 1A)।
इससे पहले कि मोटर द्वारा भार को स्थानांतरित किया जा सके, मोटर को संचरण तत्वों में मौजूद सभी शिथिलता को समाप्त करने के लिए घूमना आवश्यक है (चित्र 1B)। जब मोटर गति के अंत में मंद होने लगती है, तो भार की स्थिति वास्तव में मोटर की स्थिति से आगे निकल सकती है क्योंकि संवेग भार को मोटर की स्थिति से आगे ले जाता है।
लोड को धीमा करने के लिए उस पर टॉर्क लगाने से पहले मोटर को विपरीत दिशा में शिथिलता को फिर से दूर करना होगा (चित्र 1C)। गति के इस नुकसान को बैकलैश कहा जाता है, और इसे आमतौर पर आर्क-मिनट में मापा जाता है, जो एक डिग्री के 1/60वें भाग के बराबर होता है। औद्योगिक अनुप्रयोगों में सर्वो के साथ उपयोग के लिए डिज़ाइन किए गए गियरबॉक्स में अक्सर 3 से 9 आर्क-मिनट तक की बैकलैश विशिष्टताएँ होती हैं।
टॉर्क लगाने पर मोटर शाफ्ट, ट्रांसमिशन तत्वों और लोड के मुड़ने का प्रतिरोध ही टॉर्शनल स्टिफ़नेस कहलाता है। एक अनंत रूप से कठोर प्रणाली टॉर्क को लोड तक बिना किसी कोणीय विक्षेपण के पहुंचाएगी; हालांकि, भारी लोड के नीचे एक ठोस स्टील शाफ्ट भी थोड़ा मुड़ जाएगा। विक्षेपण की मात्रा लगाए गए टॉर्क, ट्रांसमिशन तत्वों की सामग्री और उनके आकार के अनुसार बदलती रहती है; स्वाभाविक रूप से, लंबे, पतले हिस्से छोटे, मोटे हिस्सों की तुलना में अधिक मुड़ेंगे। मुड़ने का यही प्रतिरोध कॉइल स्प्रिंग को काम करने में सक्षम बनाता है, क्योंकि स्प्रिंग को संपीड़ित करने से तार का प्रत्येक घुमाव थोड़ा मुड़ जाता है; मोटा तार अधिक कठोर स्प्रिंग बनाता है। अनंत टॉर्शनल स्टिफ़नेस से कम होने पर प्रणाली स्प्रिंग की तरह कार्य करती है, जिसका अर्थ है कि लोड द्वारा घूर्णन के प्रतिरोध के कारण प्रणाली में स्थितिज ऊर्जा संग्रहित होती है।
जब परिमित मरोड़ कठोरता और बैकलैश एक साथ होते हैं, तो ये सर्वो सिस्टम के प्रदर्शन को काफी हद तक कम कर सकते हैं। बैकलैश अनिश्चितता पैदा कर सकता है, क्योंकि मोटर एनकोडर मोटर शाफ्ट की स्थिति को इंगित करता है, न कि उस स्थान को जहां बैकलैश के कारण लोड स्थिर हुआ है। बैकलैश ट्यूनिंग संबंधी समस्याएं भी पैदा करता है, क्योंकि लोड और मोटर की सापेक्ष दिशा बदलने पर लोड थोड़े समय के लिए मोटर से जुड़ता और अलग होता है। बैकलैश के अलावा, परिमित मरोड़ कठोरता मोटर और लोड की कुछ गतिज ऊर्जा को स्थितिज ऊर्जा में परिवर्तित करके ऊर्जा संग्रहित करती है, जिसे वह बाद में मुक्त करती है। ऊर्जा के इस विलंबित रिलीज से लोड में दोलन होता है, अनुनाद उत्पन्न होता है, अधिकतम उपयोगी ट्यूनिंग लाभ कम हो जाते हैं और सर्वो सिस्टम की प्रतिक्रियाशीलता और स्थिर होने के समय पर नकारात्मक प्रभाव पड़ता है। सभी मामलों में, बैकलैश को कम करने और सिस्टम की कठोरता को बढ़ाने से सर्वो का प्रदर्शन बढ़ेगा और ट्यूनिंग सरल हो जाएगी।
रोटरी अक्ष सर्वोमोटर विन्यास
सबसे सामान्य घूर्णी अक्ष विन्यास एक घूर्णी सर्वोमोटर है जिसमें स्थिति प्रतिक्रिया के लिए एक अंतर्निर्मित एनकोडर और मोटर के उपलब्ध टॉर्क और गति को लोड के आवश्यक टॉर्क और गति से मेल खाने के लिए एक गियरबॉक्स होता है। गियरबॉक्स एक स्थिर शक्ति वाला उपकरण है जो लोड मिलान के लिए ट्रांसफार्मर के यांत्रिक अनुरूप है।
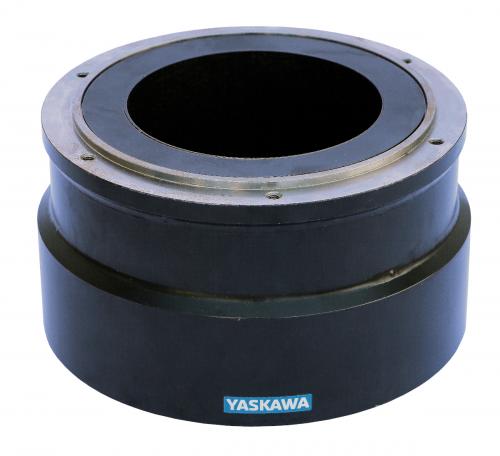
एक उन्नत हार्डवेयर कॉन्फ़िगरेशन में डायरेक्ट ड्राइव रोटरी सर्वोमोटर का उपयोग किया जाता है, जो लोड को सीधे मोटर से जोड़कर ट्रांसमिशन तत्वों को समाप्त कर देता है। गियरमोटर कॉन्फ़िगरेशन में अपेक्षाकृत छोटे व्यास वाले शाफ्ट से कपलिंग का उपयोग होता है, जबकि डायरेक्ट ड्राइव सिस्टम में लोड को सीधे एक बहुत बड़े रोटर फ्लेंज से बोल्ट किया जाता है। यह कॉन्फ़िगरेशन बैकलैश को समाप्त करता है और टॉर्सनल स्टिफ़नेस को काफी बढ़ाता है। डायरेक्ट ड्राइव मोटरों की उच्च पोल संख्या और उच्च टॉर्क वाइंडिंग 10:1 या उससे अधिक के अनुपात वाले गियरमोटर के टॉर्क और गति विशेषताओं से मेल खाती हैं।
पोस्ट करने का समय: 12 नवंबर 2021


